Robotfűnyíró vásárlásakor manapság rengeteg ismeretlen rövidítésbe botlik az ember, RTK, LiDAR, kamerás rendszerek, mind ugyanazt az alapvető célt ígérik, csak teljesen más módon érik el. Az RTK és LiDAR robotfűnyírók összehasonlításának megértése nem csupán technikai kíváncsiság, valójában befolyásolja, hogy a fűnyíró mennyire jól teljesít egy adott kertben, különösen olyan helyeken, ahol akadályok, lejtők vagy bonyolult határvonalak találhatók. A Navimow termékpalettájának nagy részét kifejezetten az RTK technológiára építette, ezért érdemes megérteni, hogyan viszonyulnak egymáshoz ezek a rendszerek, mielőtt döntést hoznánk.
Mit Csinál Valójában az RTK Navigáció
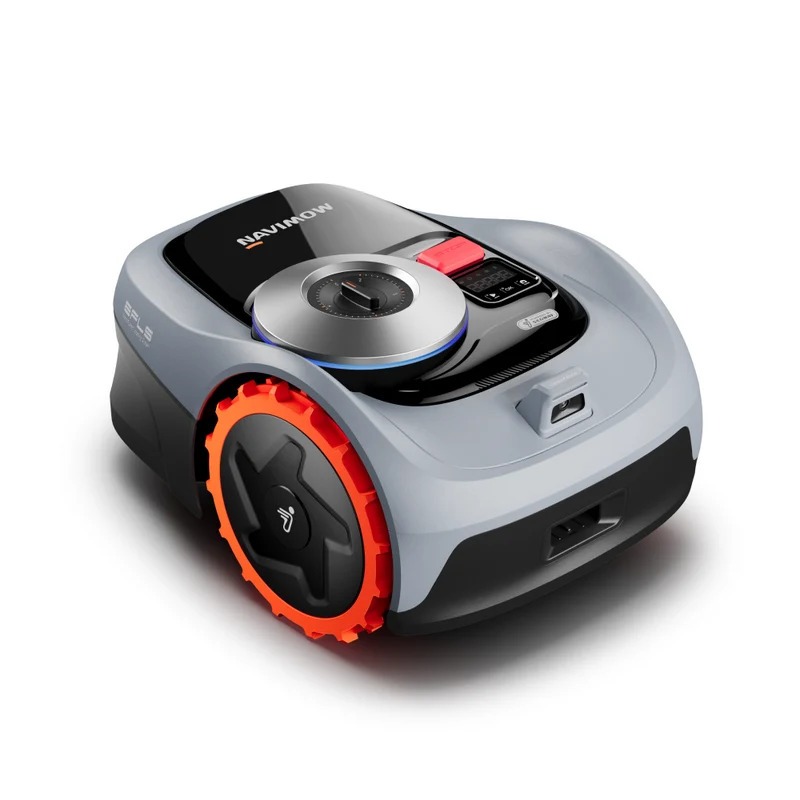
Az RTK a Real-Time Kinematic pozicionálás rövidítése, és egy RTK robotfűnyíró ezt a technológiát használja arra, hogy olyan pontossággal határozza meg helyzetét, amit a hagyományos GPS egyszerűen nem tud utolérni. A szokásos GPS robotfűnyíró rendszerek pontossága általában néhány méteres tartományban mozog, ami megfelelő az általános navigációhoz, de nem mindig elég precíz a szűk határvonalakhoz vagy összetett kertelrendezésekhez.
Az RTK ezt egy bázisállomással orvosolja, amely folyamatosan kommunikál a fűnyíróval, centiméteres pontosságra finomítva a pozicionálási jelet. Ez sokat számít olyan kertekben, ahol keskeny átjárók vannak a virágágyások között, vagy a határok közel esnek egy teraszhoz vagy kocsibejáróhoz, ahol néhány méteres eltérés azt jelentheti, hogy a fűnyíró vagy kihagy egy darab füvet, vagy olyan helyre téved, ahova nem kellene.
Hogyan Közelíti Meg a LiDAR Másképp Ugyanazt a Problémát
A LiDAR robotfűnyíró teljesen más utat választ a navigációhoz, lézeres érzékelőket használ, amelyek folyamatosan pásztázzák a környezetet, valós időben térképezve fel az akadályokat, határokat és terepviszonyokat, miközben a fűnyíró mozog. Ahelyett, hogy elsősorban műholdas pozicionálásra támaszkodna, a LiDAR lényegében egyfajta térbeli tudatosságot ad a fűnyírónak, hasonlóan ahhoz, ahogy egyes robotporszívók feltérképezik egy szoba elrendezését.
Ez a megközelítés különösen jól kezeli az akadályérzékelést, hiszen a fűnyíró aktívan pásztázza a környezetét, nem pedig csupán egy előre meghatározott határtérképet követ. Ugyanakkor a LiDAR rendszerek néha megküzdenek a nagyon nyílt, kevés jellegzetességgel rendelkező pázsitokkal, ahol kevés a referenciapont az érzékelők számára, mivel a technológia akkor működik a legjobban, ha elég környezeti részlet áll rendelkezésre a pontos térkép elkészítéséhez.
A Kamerás Rendszerek és Kompromisszumaik
A kamerás alapú navigáció lézer vagy műholdas jelek helyett kamerákat használ, vizuálisan azonosítva a fű szélét, az akadályokat és a határokat, valamivel hasonlóan ahhoz, ahogy egy önvezető autó értelmezi a környezetét. Ez a megközelítés bizonyos elrendezéseknél valóban hatékony lehet, különösen olyan helyeken, ahol egyértelmű vizuális határok vannak, mint a kertszegélyek vagy a pázsit és a járda közötti markáns színkontraszt.
A hátránya gyenge fényviszonyok vagy szokatlan időjárási körülmények között mutatkozik meg, mivel a kamerás rendszerek erősen függnek a megfelelő láthatóságtól ahhoz, hogy pontosan értelmezzék a környezetet. Erős árnyékok, köd vagy nagyon gyenge esti fény néha csökkentheti a pontosságot az RTK vagy LiDAR rendszerekhez képest, amelyek nem ugyanúgy támaszkodnak a vizuális tisztaságra.
A Pontosság és Megbízhatóság Összehasonlítása a Gyakorlatban
A robotfűnyíró navigáció pontossága valójában azon múlik, hogy egy rendszer mennyire következetesen teljesít különböző körülmények között, nem csupán ideális helyzetben nyújtott csúcsteljesítményén. Az RTK rendszerek általában a legkövetkezetesebb pontosságot nyújtják a fényviszonyoktól vagy az időjárástól függetlenül, mivel a technológia műholdas és bázisállomási kommunikációra épül, nem pedig vizuális vagy lézeres alapú környezeti pásztázásra.
A Navimow megközelítése éppen ezért támaszkodik erősen az RTK-ra, előnyben részesítve a következetes centiméteres pontosságot a kert eltérő körülményei között, ahelyett hogy olyan tényezőktől függene, mint a fényviszonyok vagy a környezeti összetettség, amelyek a beállítástól függően eltérően befolyásolhatják a kamerás vagy LiDAR alapú rendszereket.
Melyik Rendszer Melyik Kerttípushoz Illik
Az ezen navigációs típusok közötti választás valójában az adott kerttől függ, nem attól, hogy melyik technológia általánosan jobb. Az RTK robotfűnyíró általában a biztonságosabb választás olyan kertekhez, ahol szűk határok, keskeny átjárók vagy pontos, ismételhető pontosságot igénylő területek vannak teraszok, medencék vagy virágágyások közelében, ahol néhány centiméteres hiba valóban számít.
A LiDAR robotfűnyíró opciók olyan kerteknek felelhetnek meg jobban, ahol sok fizikai akadály van, amelyek profitálnak az aktív, valós idejű pásztázásból egy rögzített határtérkép helyett. A kamerás rendszerek általában elég jól működnek egyszerűbb, jól megvilágított kertekben, ahol egyértelmű vizuális különbség van a pázsit és a nem pázsit területek között, bár a következetesség jobban ingadozhat a másik két opcióhoz képest, az időjárástól és a napszaktól függően.
Megalapozott Döntés Meghozatala
Az RTK és LiDAR robotfűnyírók összehasonlítása nem igazán arról szól, hogy melyik technológia objektíve jobb minden helyzetben, hanem arról, hogy a navigációs megközelítést hozzáigazítsuk a tényleges kert körülményeihez és prioritásaihoz. Mindenki számára, aki a következetes, időjárástól független pontosságot helyezi előtérbe, különösen olyan kertekben, ahol szűk határok vagy a nyírási területhez közeli akadályok vannak, a GPS robotfűnyíró rendszerek, amelyek az RTK technológiára épülnek, mint például a Navimow termékei, általában a legmegbízhatóbb teljesítményt nyújtják a különböző körülmények között. Ezeknek a különbségeknek a megértése vásárlás előtt sokkal könnyebbé teszi olyan fűnyíró kiválasztását, amely valóban jól teljesít egy adott kertben, ahelyett hogy marketingkifejezések alapján döntenénk anélkül, hogy tudnánk, mit is jelentenek a gyakorlatban.